Pemodelan Dinamis & Penurunan
Persamaan Diferensial Orde Dua
Kajian sistemik aktuator pneumatik kompak bersuspensi aerostatik (ASCPA) untuk penggerindaan robotik presisi: eliminasi gesekan nonlinier sebesar 99,48%, formulasi relasi fisis masukan-keluaran, hingga reduksi matematis menjadi 2 buah persamaan diferensial orde 1 (State-Space).
Detail Status Telemetri Aktuator ASCPA
ASCPA-CYL-01Piston Film Aerostatik (\(D_p = 20\,\text{mm}\))
Nilai eigen matriks keadaan: \(\lambda_{1,2} = -3 \pm j4\).
Overview Paper Internasional Bereputasi (MSSP 2026)
Kajian jurnal ilmiah non-buku teks bereputasi tinggi terindeks Scopus Q1 & Web of Science.
Permesinan Presisi & Kontrol Gaya
Pada manufaktur bilah turbin mesin aero dan lensa optik, end-effector robot membutuhkan aktuator fleksibel yang mampu menjaga gaya kontak normal secara stabil guna mencegah terjadinya retak mikro bawah-permukaan.
Kelemahan TPA/LFPA (Stick-Slip)
Aktuator konvensional menggunakan segel karet luncur yang memicu gesekan Coulomb masif (\(15\text{ N}\)). Ini menghasilkan histeresis, osilasi limit cycles, dan perilaku nonlinier parah yang merusak kehalusan penggerindaan.
Inovasi Suspensi Aerostatik ASCPA
Dengan menyuplai udara bertekanan hidrostatik (\(P = 0.4\,\text{MPa}\)) melalui \(n=10\) orifis ke celah \(h_0 = 30\,\mu\text{m}\), kontak padat ditiadakan. Gesekan Coulomb turun 99.48% menjadi hanya \(0.0777\text{ N}\), mewujudkan sistem linier murni!
Tabel Identifikasi Parameter Gesekan Riil Eksperimental (Tabel 2 Paper Yang et al., 2026)
Model LuGre: \(f = (F_c + (F_s - F_c)e^{-(v/v_s)^2})\text{sign}(v) + \sigma_2 v\)| Parameter Model LuGre | TPA (Konvensional) | LFPA (Low Friction) | ASCPA (Suspensi Udara) | Tingkat Reduksi |
|---|---|---|---|---|
| Gesekan Coulomb \(F_c\) | 15.00 N | 5.40 N | 0.0777 N | Turun 99.48% |
| Gesekan Statis Maksimum \(F_s\) | 18.45 N | 8.70 N | 0.0767 N | Turun 99.58% |
| Kecepatan Stribeck \(v_s\) | 5.00 mm/s | 1.40 mm/s | 0.01 mm/s | Bebas stick-slip |
| Koefisien Redaman Viskos \(\sigma_2\) | 0.283 N·s/mm | 0.010 N·s/mm | 0.0012 N·s/mm (\(1.2\,\text{N}\cdot\text{s/m}\)) | Dominan Linier |
Penjelasan Relasi Fisis, Masukan (Input), dan Keluaran (Output)
Mekanika translasi 1-DOF: dari modulasi tekanan katup servo hingga perpindahan pahat & gaya kontak gerinda.
Skema Fisik End-Effector Gerinda ASCPA
Gbr. 1 Laporan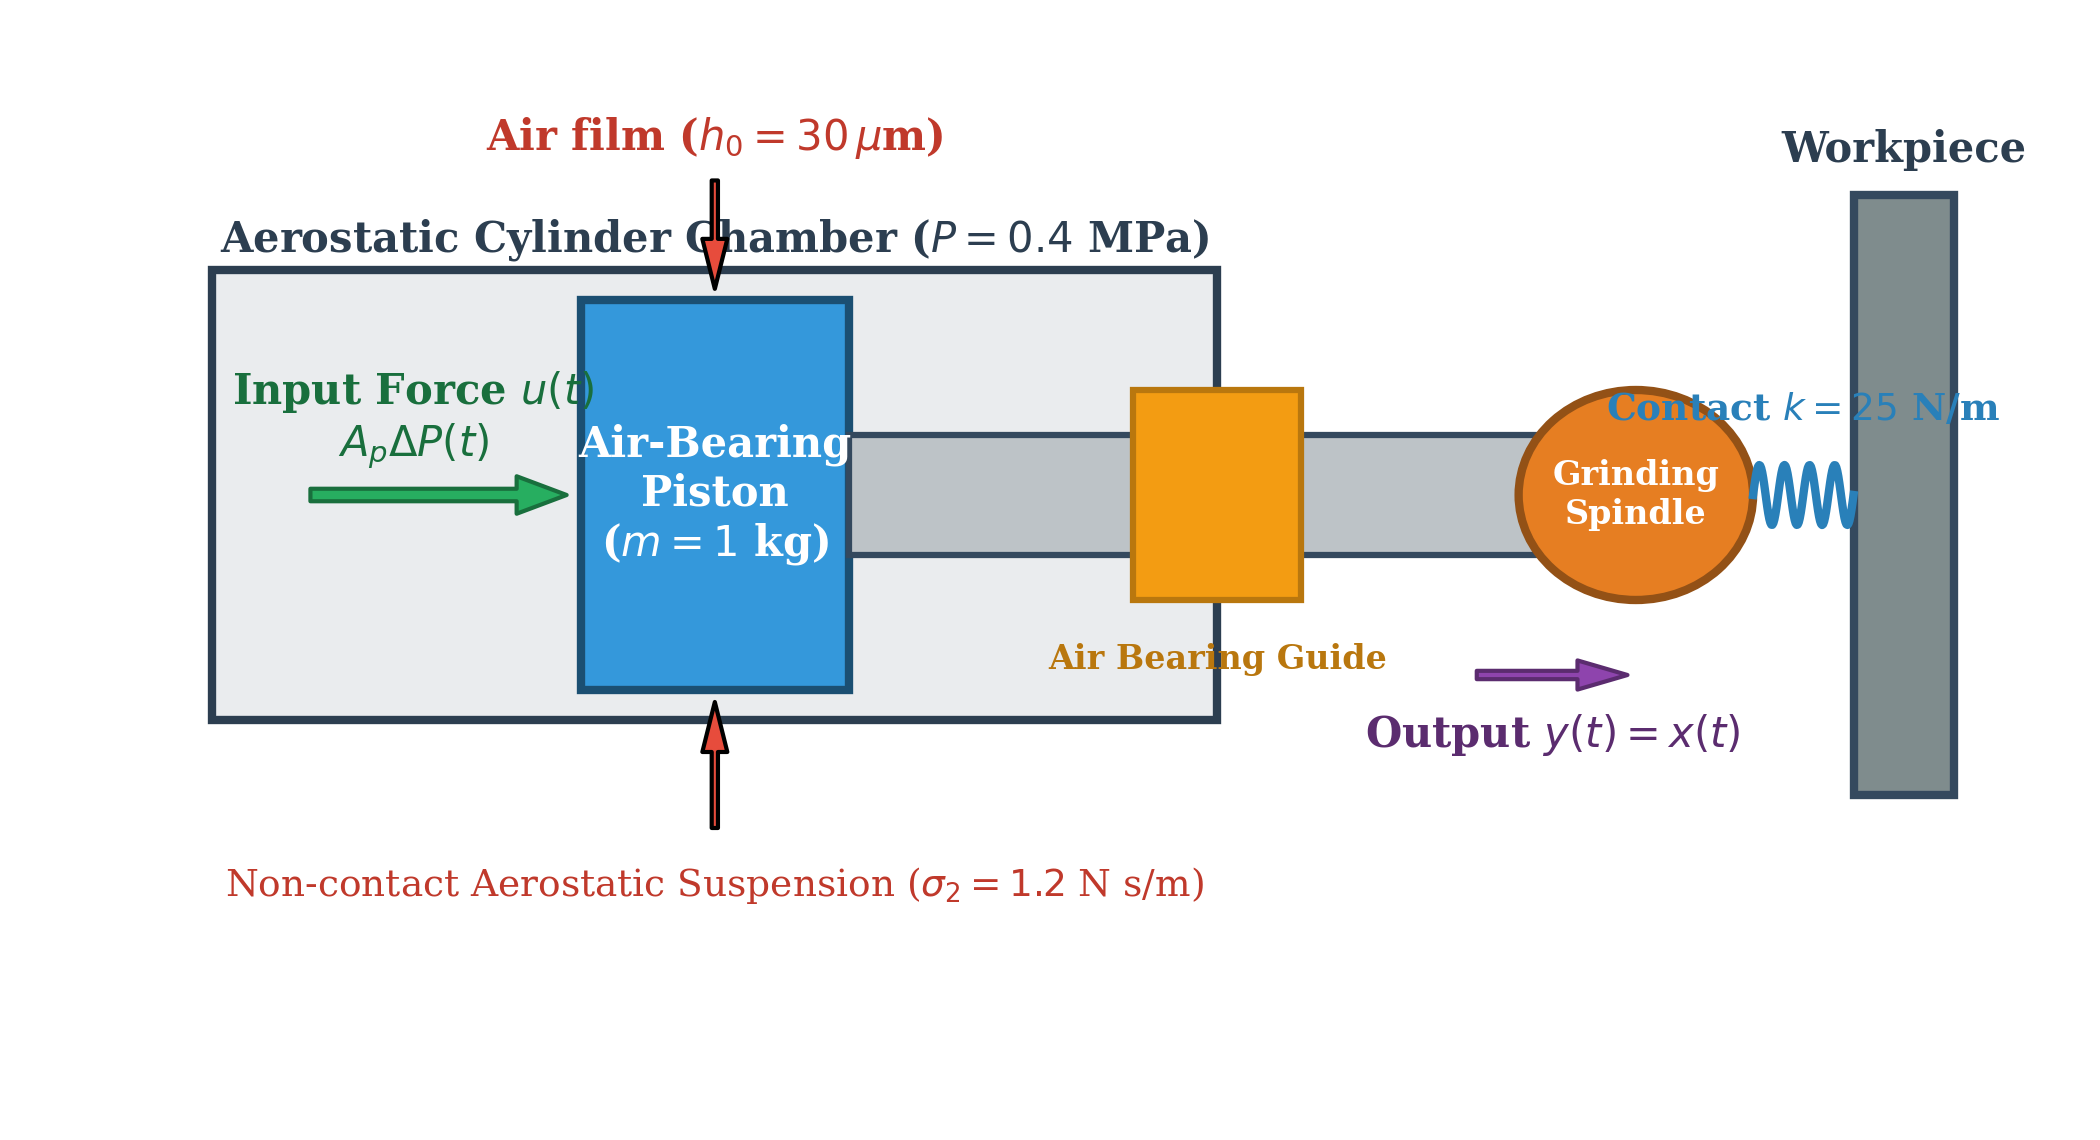
Menunjukkan rakitan piston bersuspensi film udara hidrostatik tebal \(h_0 = 30\,\mu\text{m}\), batang piston bertumpu pada bantalan udara tanpa kontak, roda gerinda berputar, serta interaksi kontak elastis dengan benda kerja (\(k = 25\,\text{N/m}\)).
Gaya Dorong Pneumatik Bersih pada Piston
Asal Fisis: Perbedaan tekanan diferensial \(\Delta P(t)\) antara ruang maju dan mundur silinder yang dimodulasi secara dinamis oleh high-speed proportional servo valve (Festo MPYE-5-1/4-010-B) yang dikontrol tegangan perintah dari Real-Time Control Processor (RCP).
Perpindahan Aksial Pahat Gerinda & Gaya Kontak Normal
Asal Fisis: Perpindahan aksial \(x(t)\) dari rakitan spindel gerinda. Karena antarmuka kontak pahat dengan benda kerja memiliki konstanta kekakuan elastis \(k_e\), gaya penggerindaan normal \(F_c(t)\) berbanding lurus secara linier terhadap \(y(t)\).
Penurunan Lengkap Persamaan Diferensial Orde 2
Dari kesetimbangan translasi Hukum II Newton ke bentuk kanonik sistem getaran LTI.
Kesetimbangan Newton
Jumlah gaya mencakup dorong pneumatik \(F_{\text{pneu}}\), gesekan \(F_{\text{fric}}\), dan kontak \(F_{\text{cont}}\).
Gaya Konstitutif
Lapisan aerostatik mengubah gesekan padat Coulomb menjadi geser laminer linier murni.
PDB Orde 2 Gerak
Persamaan diferensial biasa (PDB) linier invarian waktu waktu-kontinu yang eksak.
Bentuk Kanonik
\(\omega_n = \sqrt{k/m} = 5.0\text{ rad/s}\), \(\zeta = \frac{c}{2\sqrt{km}} = 0.60\) (underdamped).
Fungsi Transfer Laplace \(G(s)\) & Konstelasi Kutub
Menerapkan Transformasi Laplace unilateral pada kondisi awal nol (\(y(0) = 0, \dot{y}(0) = 0\)):
Akar persamaan karakteristik menghasilkan sepasang kutub konjugat kompleks: \(p_{1,2} = -3 \pm j4\), dengan laju redaman eksponensial \(\sigma = 3.0\,\text{s}^{-1}\) dan frekuensi sudut teredam \(\omega_d = 4.0\,\text{rad/s}\).
Bagaimana Cara Menjadikan PDB Orde 2 ke 2 Buah PDB Orde 1?
Penjelasan langkah demi langkah (step-by-step) reduksi orde ke dalam variabel keadaan (*State-Space Representation*).
Mengapa Persamaan Diferensial Orde 2 Harus Dipecah Menjadi 2 Buah Persamaan Orde 1?
Langkah 1: Definisikan Dua Variabel Keadaan Fisik (State Variables)
Karena sistem mekanik ini memiliki 2 elemen penyimpan energi (energi potensial pegas kontak dan energi kinetik massa), kita mendefinisikan 2 variabel keadaan yang mewakili posisi dan kecepatan:
Langkah 2: Ambil Turunan Pertama Masing-Masing Variabel Keadaan
Cari laju perubahan waktu terhadap masing-masing variabel (\(\dot{x}_1\) dan \(\dot{x}_2\)):
Berdasarkan definisi kecepatan, turunan posisi adalah kecepatan:
Turunan kecepatan adalah percepatan \(\ddot{y}(t)\). Ambil persamaan gerak Hukum Newton:
Substitusikan \(y(t) = x_1(t)\) dan \(\dot{y}(t) = x_2(t)\):
Langkah 3: Susun ke dalam Format Matriks Ruang Keadaan (State-Space)
Dua persamaan orde 1 simultan di atas disatukan ke dalam bentuk kanonik matriks:
Persamaan keluaran sistem untuk perpindahan \(y(t) = x_1(t)\):
Persamaan karakteristik matriks: \(\det(s\mathbf{I} - \mathbf{A}) = s(s + 6) - (-1)(25) = s^2 + 6s + 25 = 0\).
Nilai eigen matriks ruang keadaan terbukti identik mutlak dengan kutub fungsi alih Laplace, menjamin integritas fisik pemodelan.
Simulator Dinamis & Parameter Tuning Live
Ubah parameter fisik aktuator dan amati respon transien grafik posisi \(y(t)\) dan kecepatan \(v(t)\) seketika.
Slider Parameter Fisik
Respons Waktu-Nyata (Chart.js Engine)
Posisi \(y(t) = x_1\) dan Kecepatan \(v(t) = x_2\)
Galeri Grafik Validasi Simulasi & Analisis Frekuensi
Grafik resmi hasil eksekusi Python dan MATLAB dari direktori figures/.
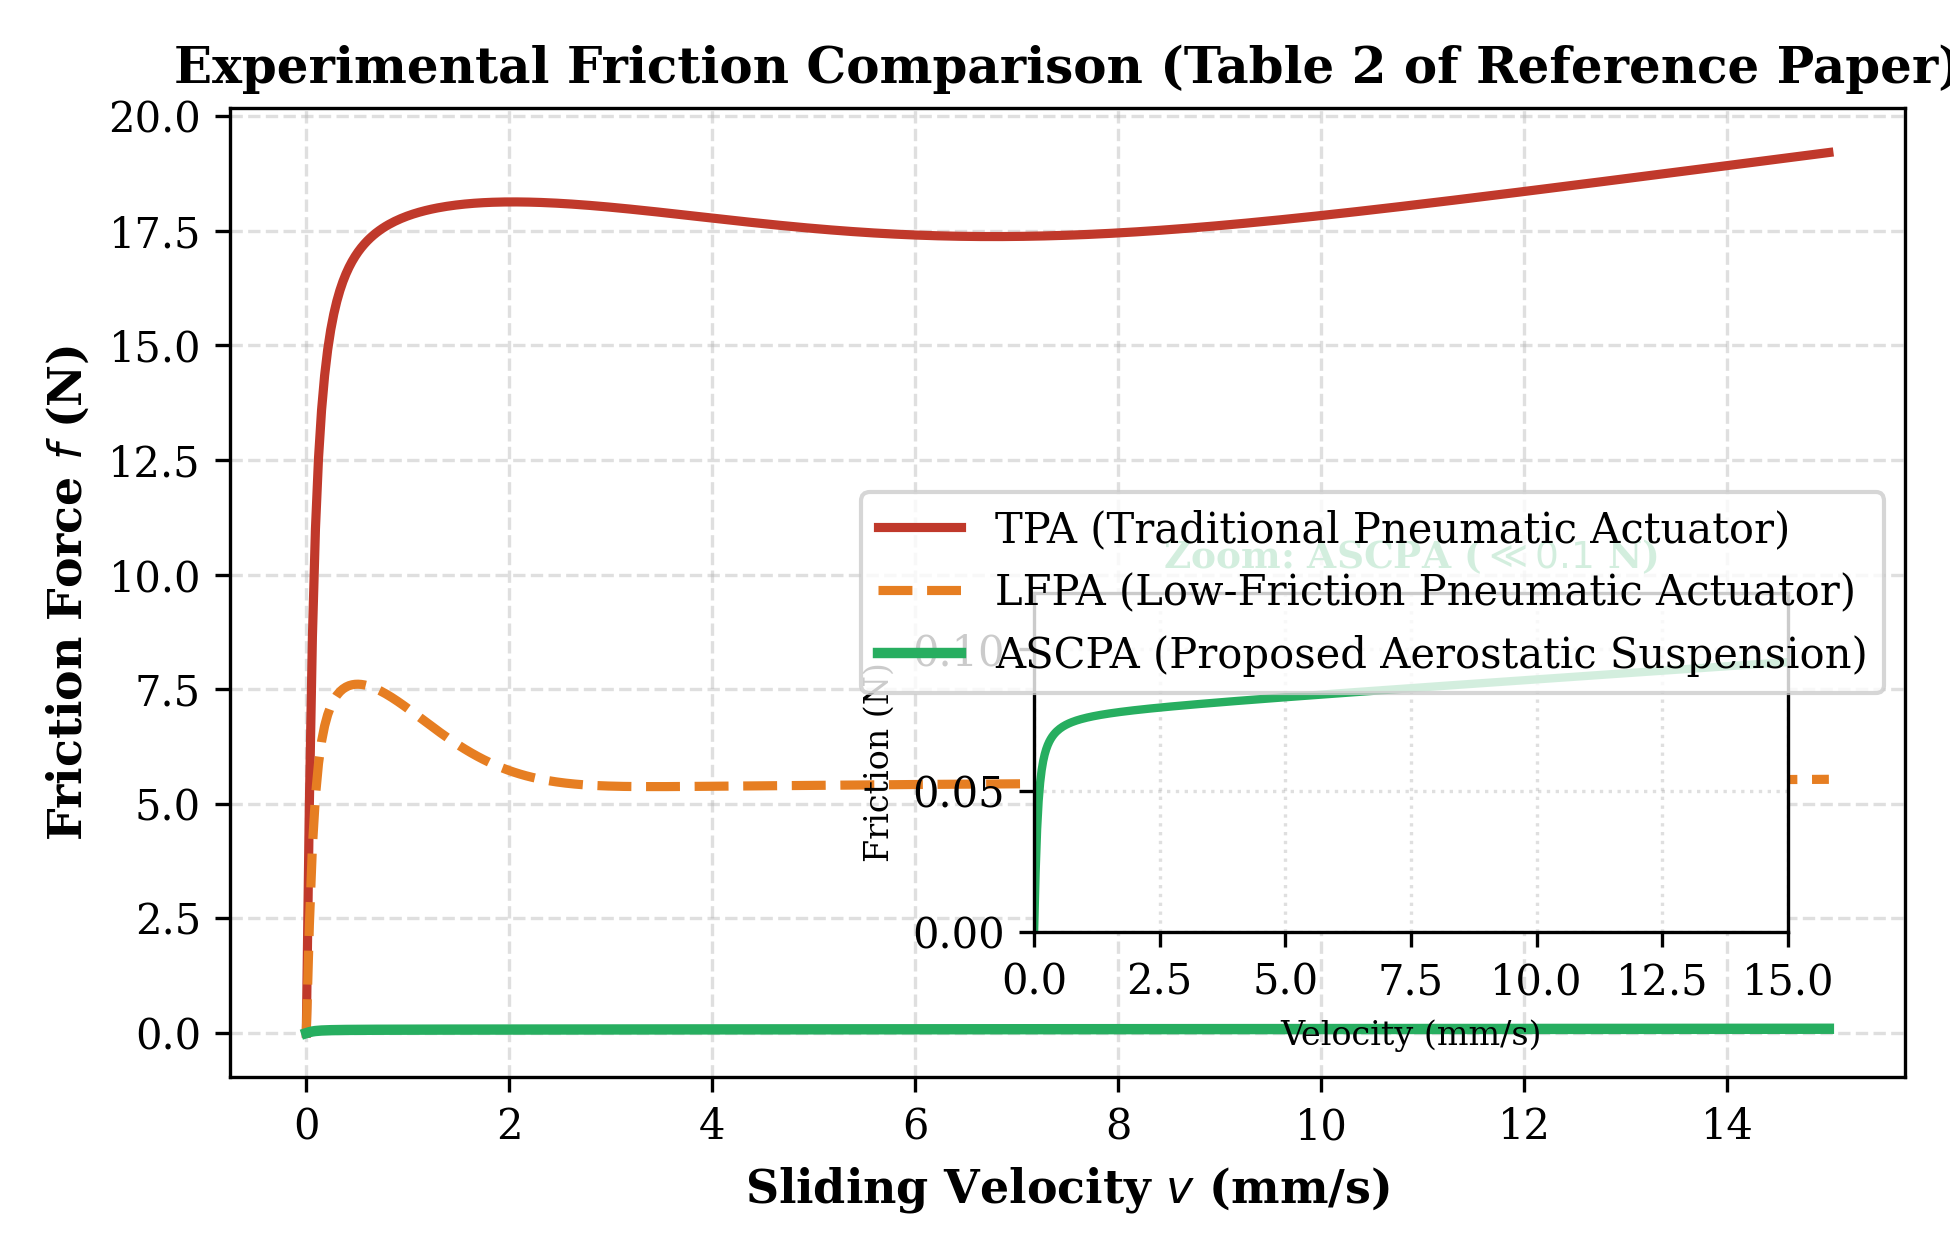 Gbr. 2 Paper MSSP
Karakteristik Gesekan vs Kecepatan
Membuktikan lenyapnya histeresis gesek padat pada ASCPA berkat pelumasan aerostatik.
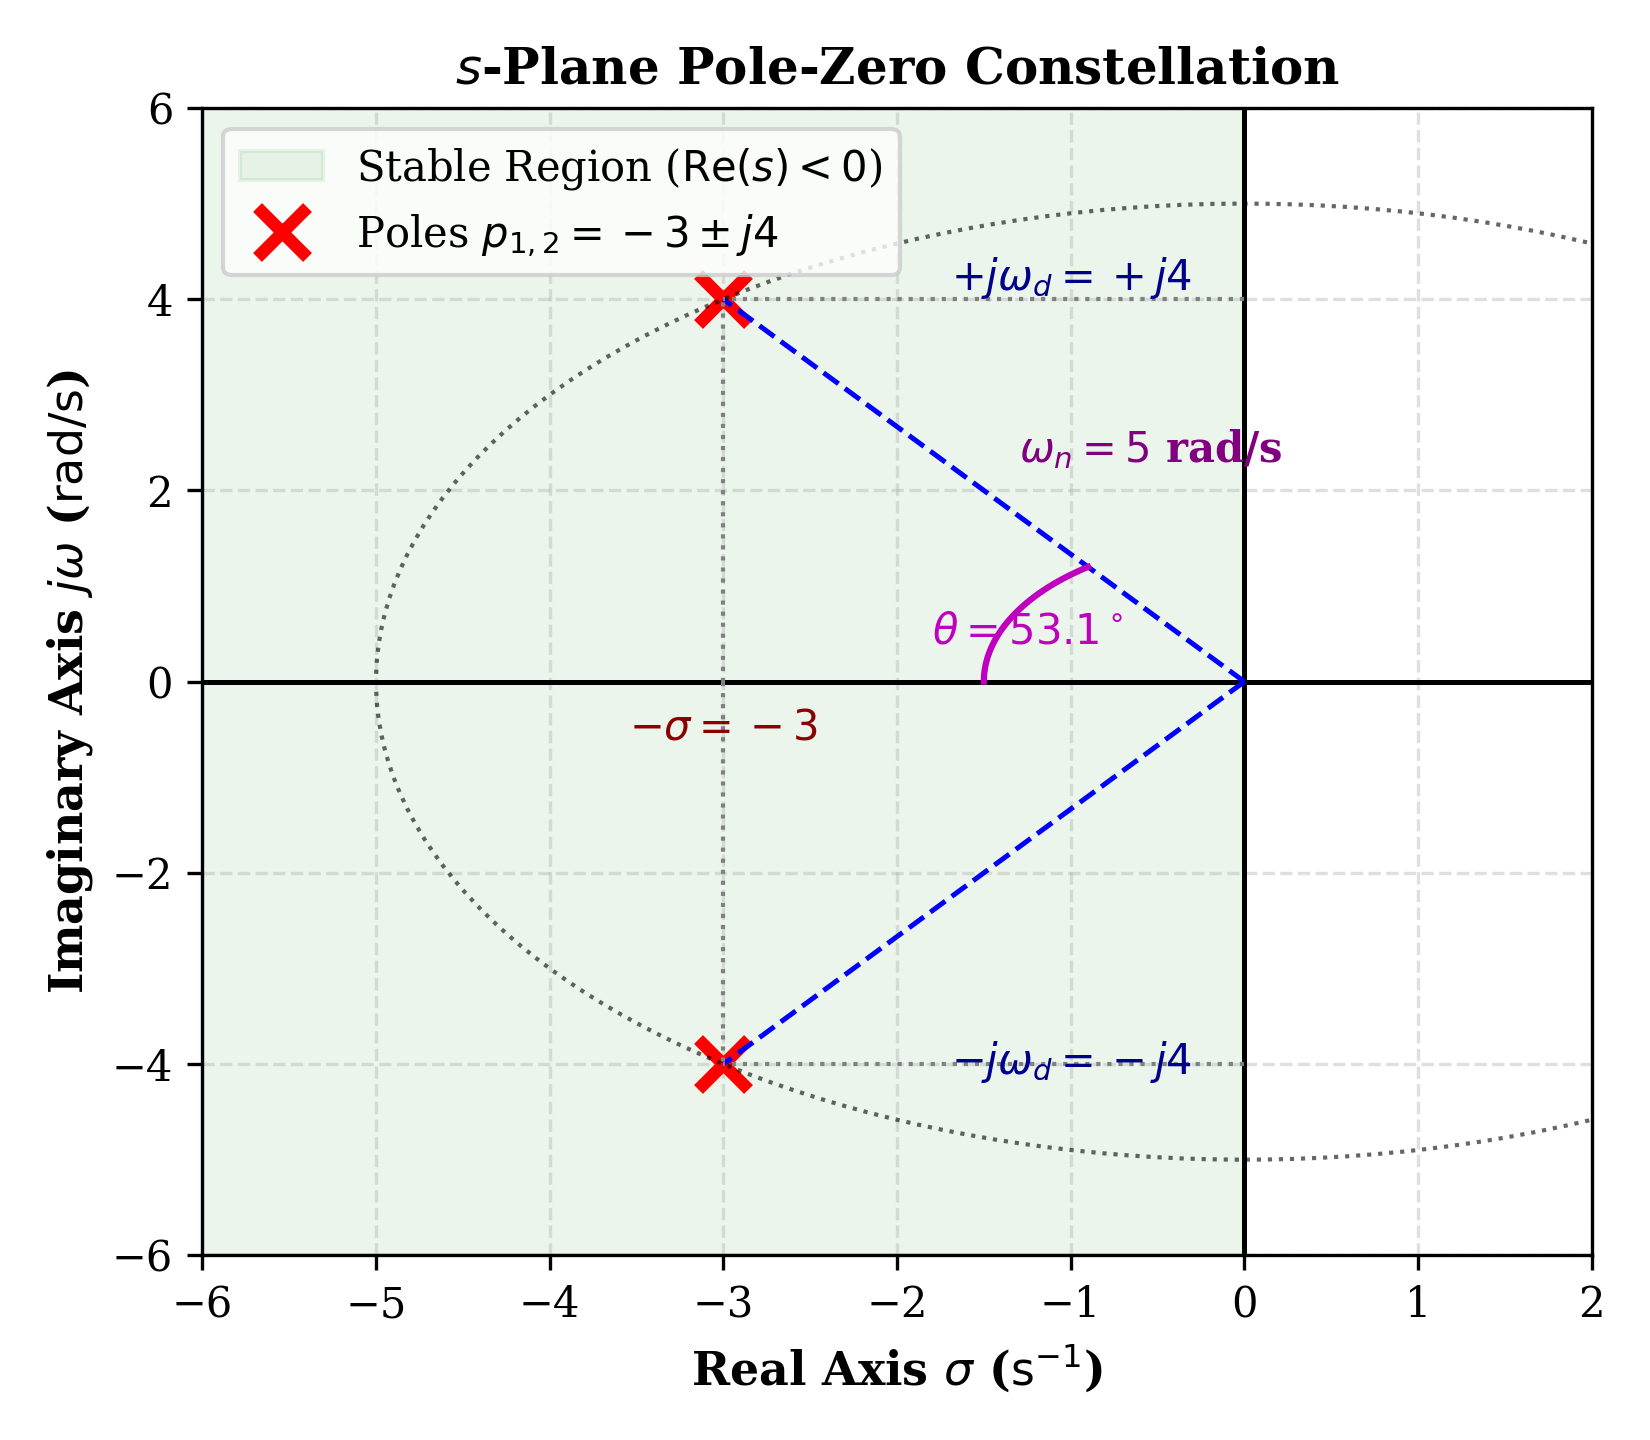 Gbr. 3 Konstelasi Kutub
Konstelasi Kutub Bidang-\(s\)
Sepasang kutub kompleks \(p_{1,2} = -3 \pm j4\) pada LHP dengan sudut \(\theta = 126.87^\circ\).
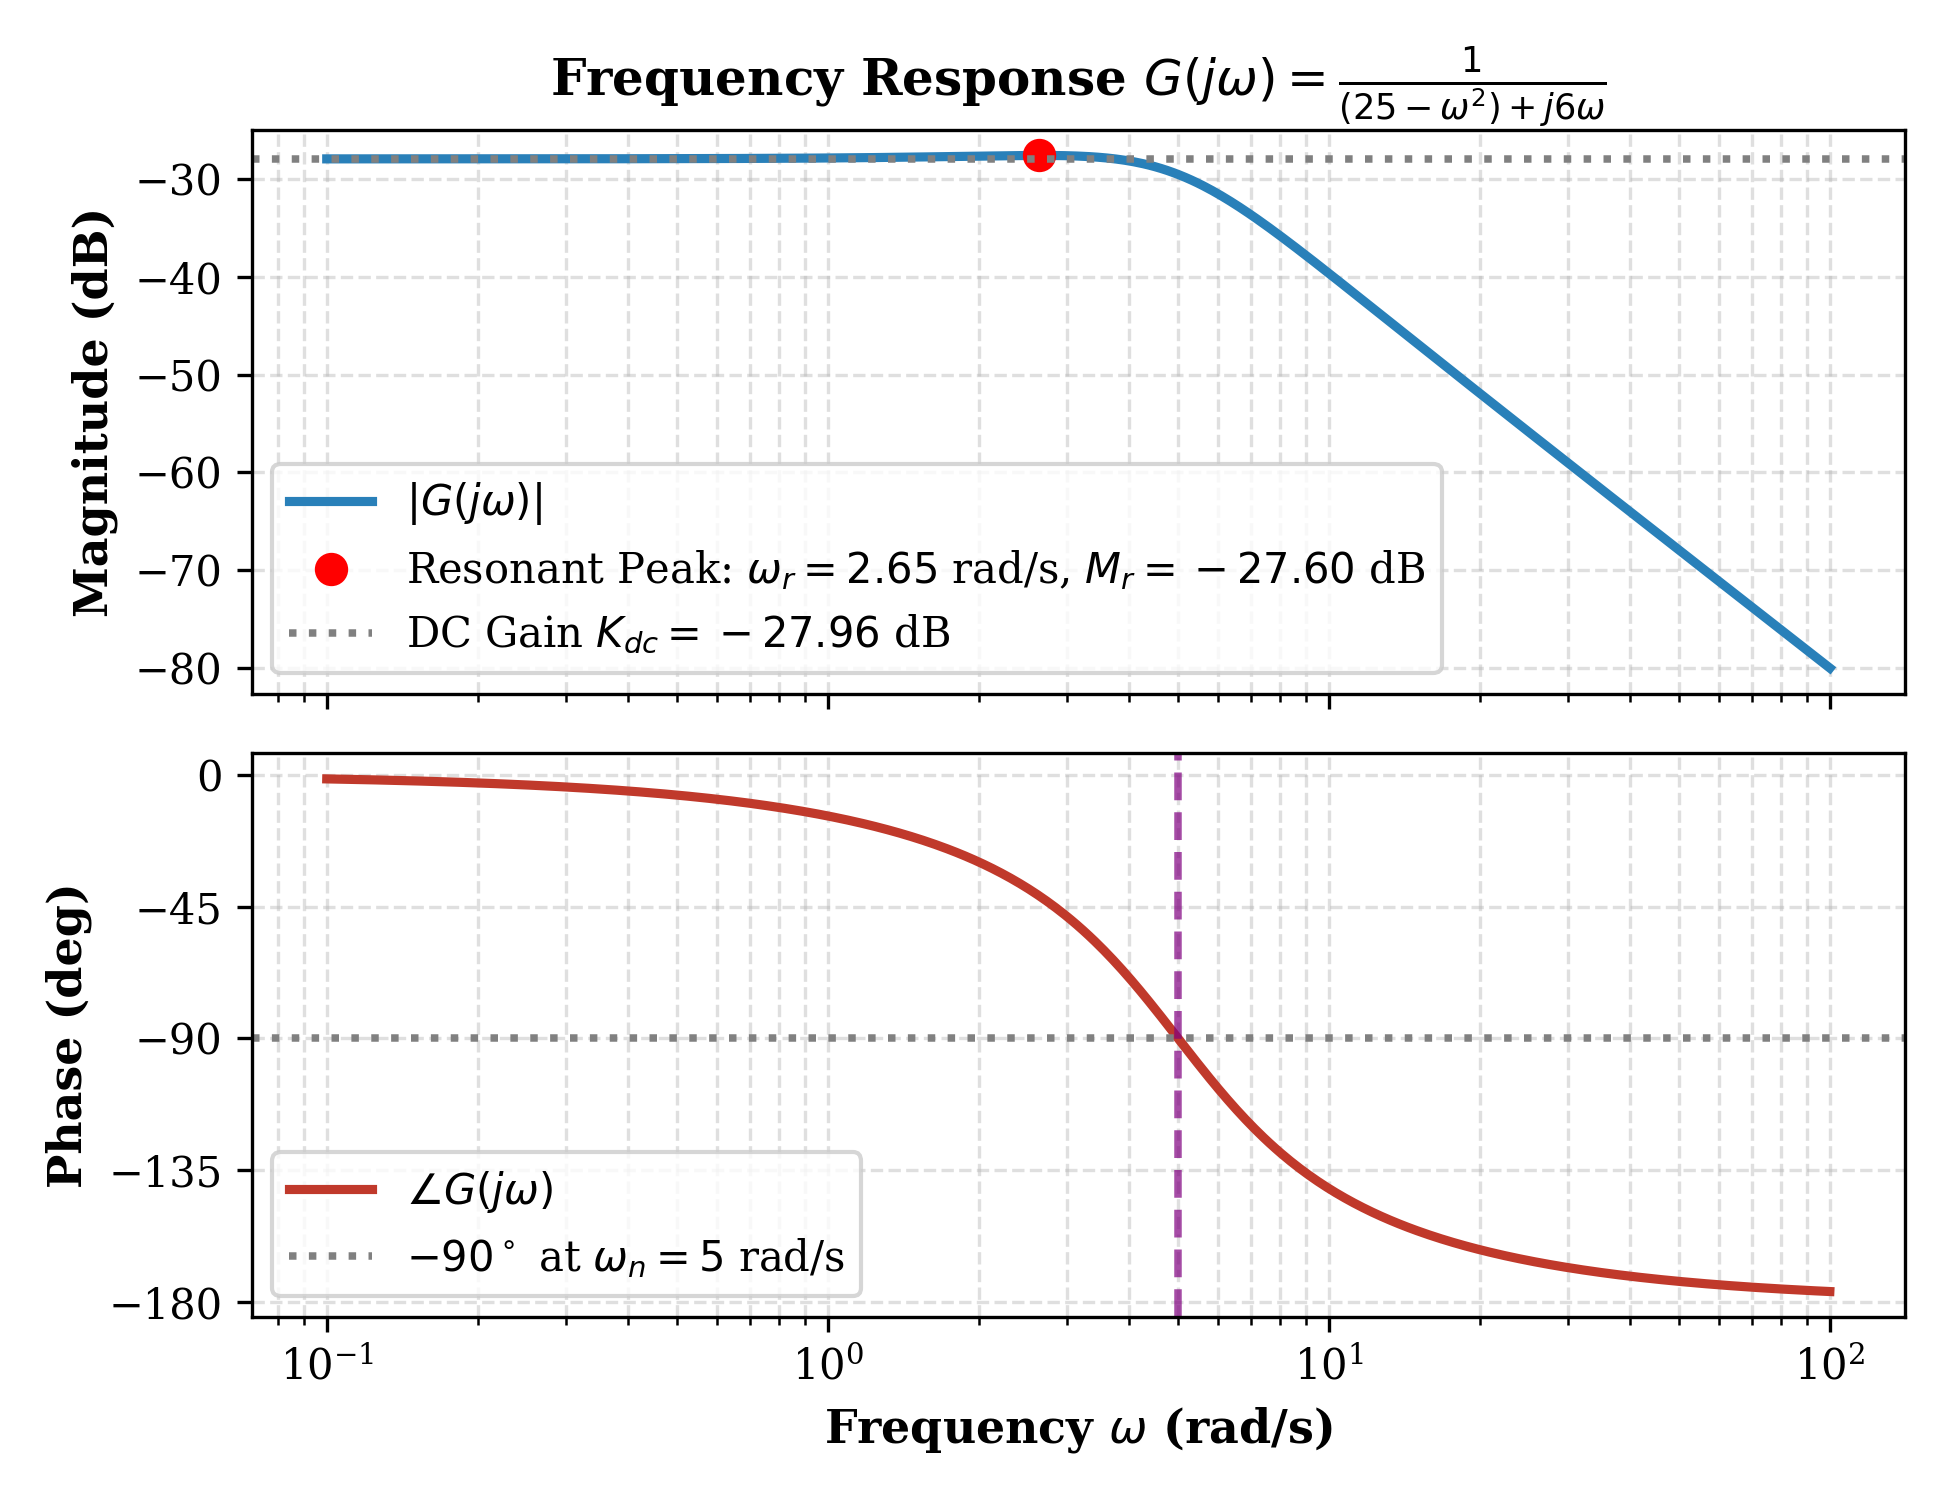 Gbr. 4 Diagram Bode
Respon Frekuensi & Diagram Bode
Filter lolos-rendah orde 2 dengan roll-off curam \(-40\,\text{dB/dekade}\) dan fasa hingga \(-180^\circ\).
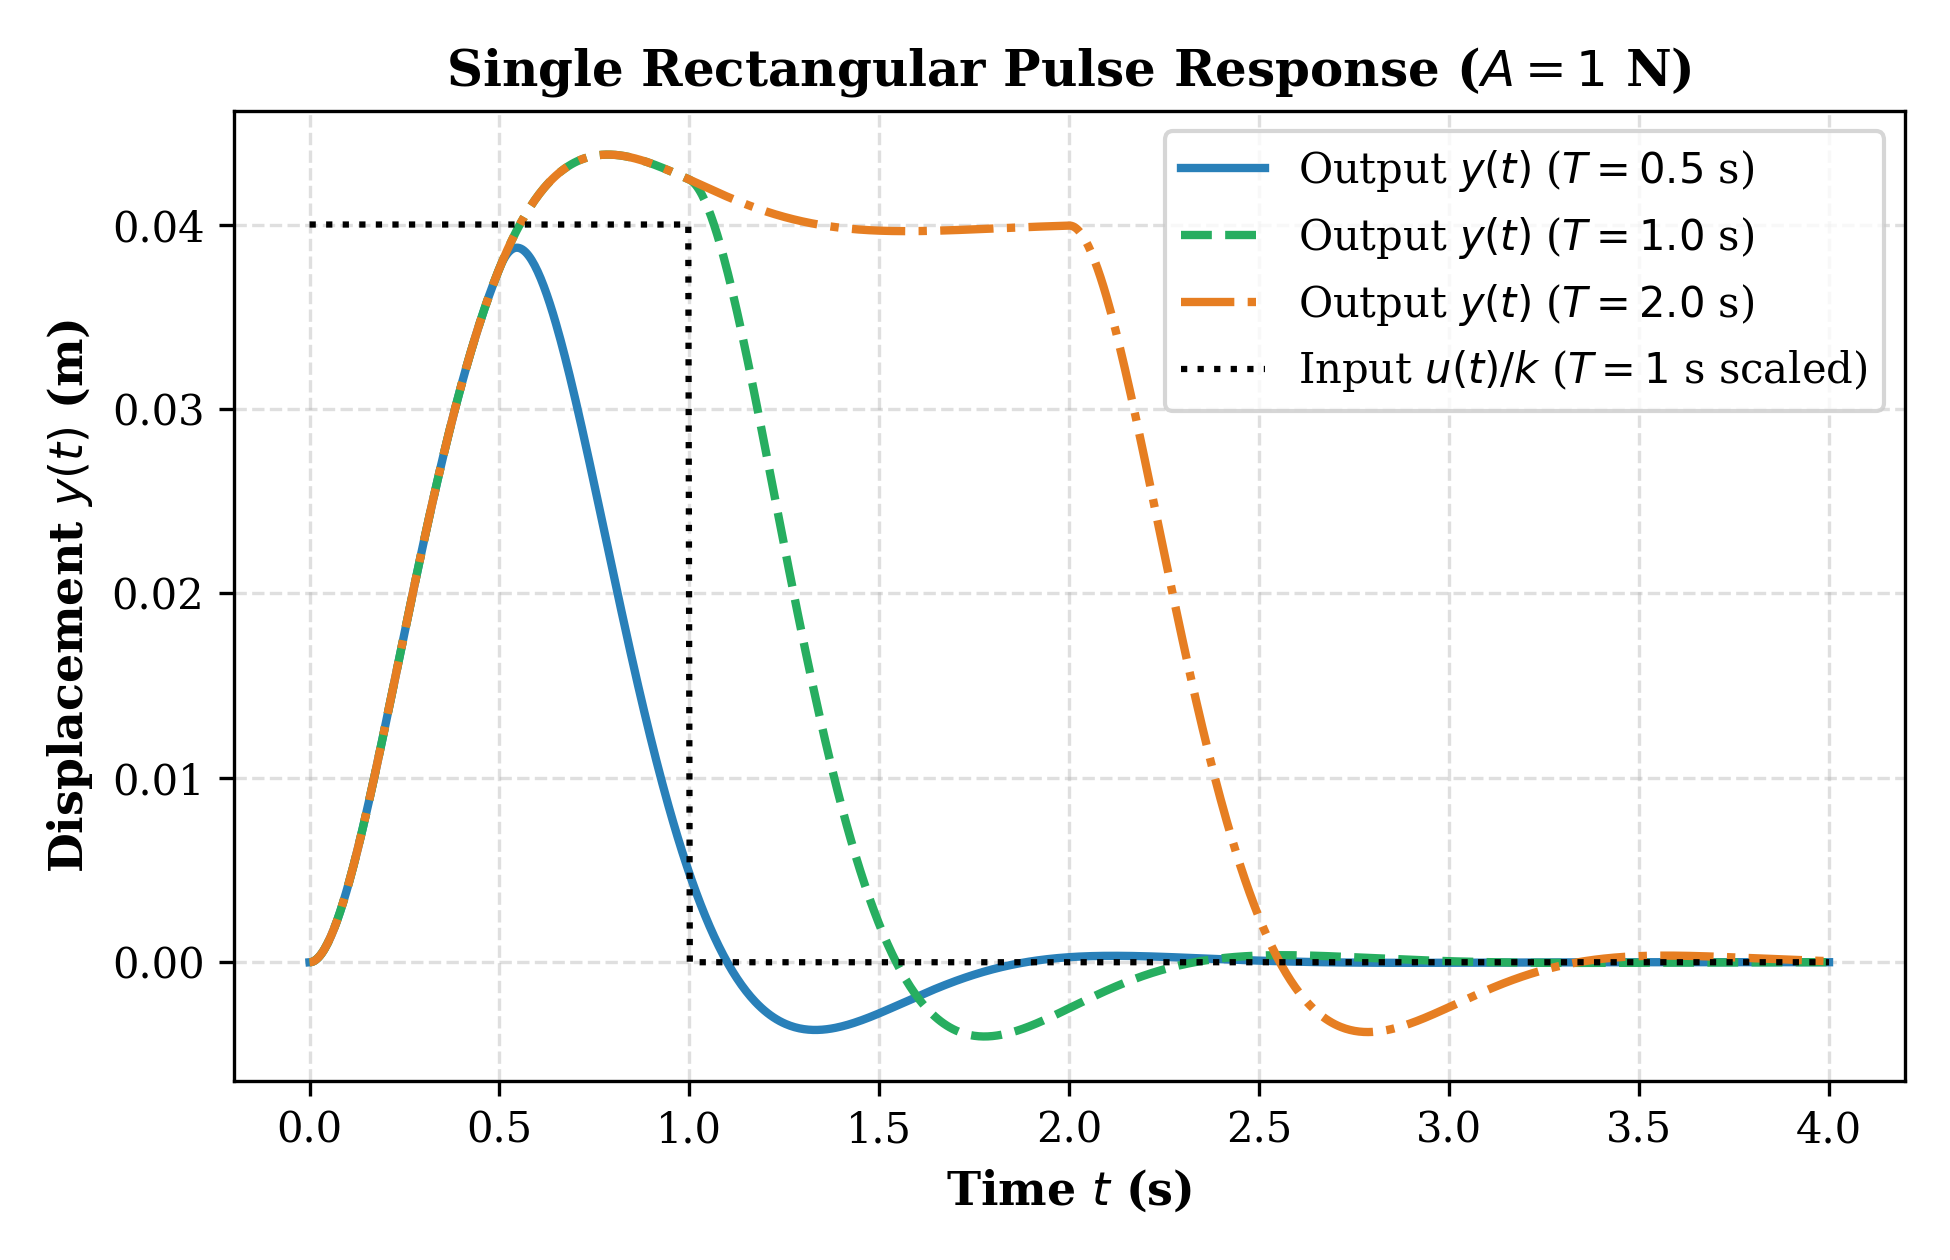 Gbr. 5 Pulsa Persegi
Respons Pulsa Persegi Tunggal
Respon domain waktu untuk durasi \(T = 0.5, 1.0, 2.0\,\text{s}\) (eksitasi paksa & relaksasi bebas).
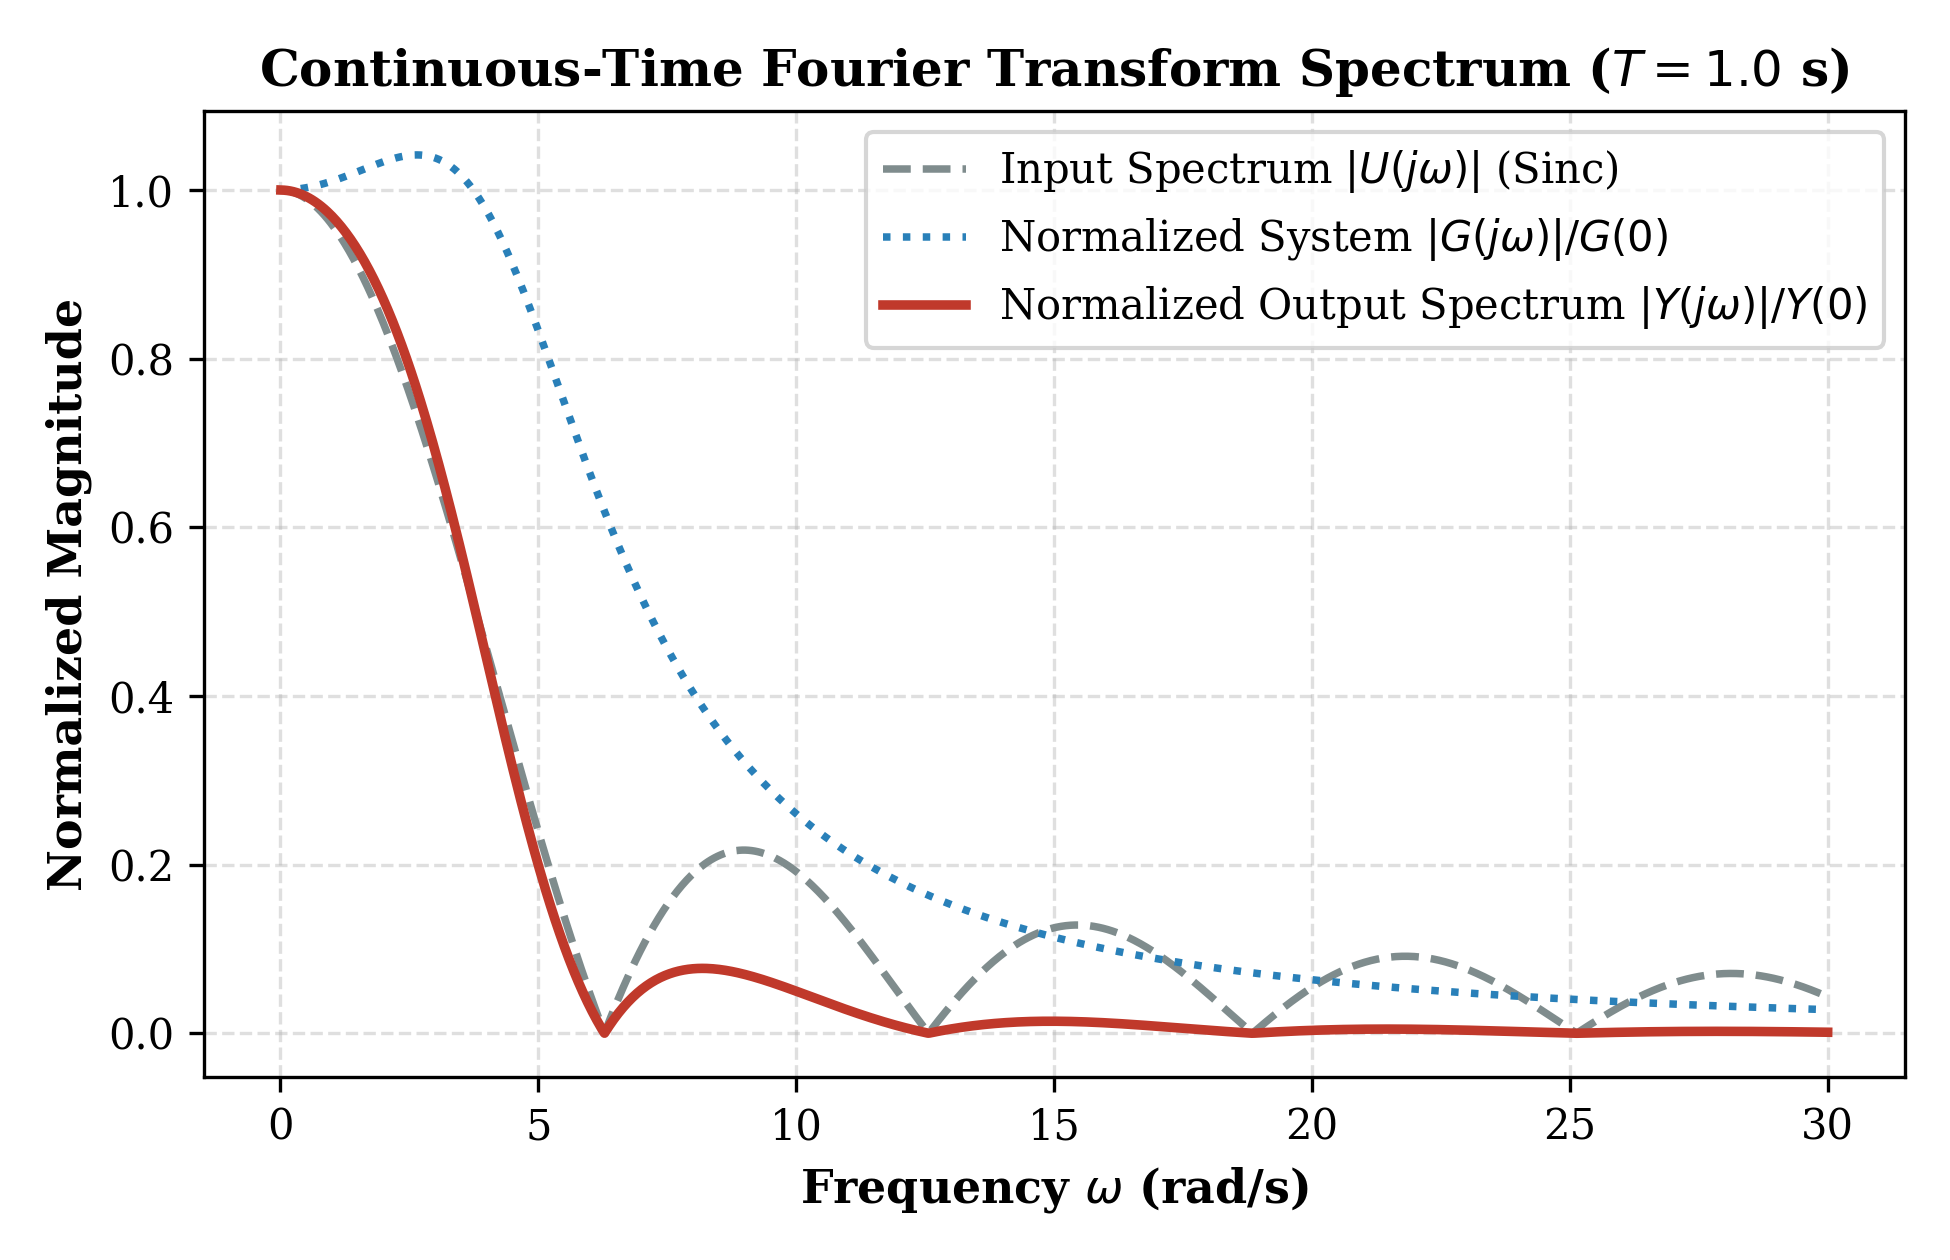 Gbr. 6 CTFT Spektrum
Spektrum Fourier CTFT
Spektrum keluaran meluruh pada \(\mathcal{O}(1/\omega^3)\) (\(-60\,\text{dB/dekade}\)), memperhalus lonjakan katup.
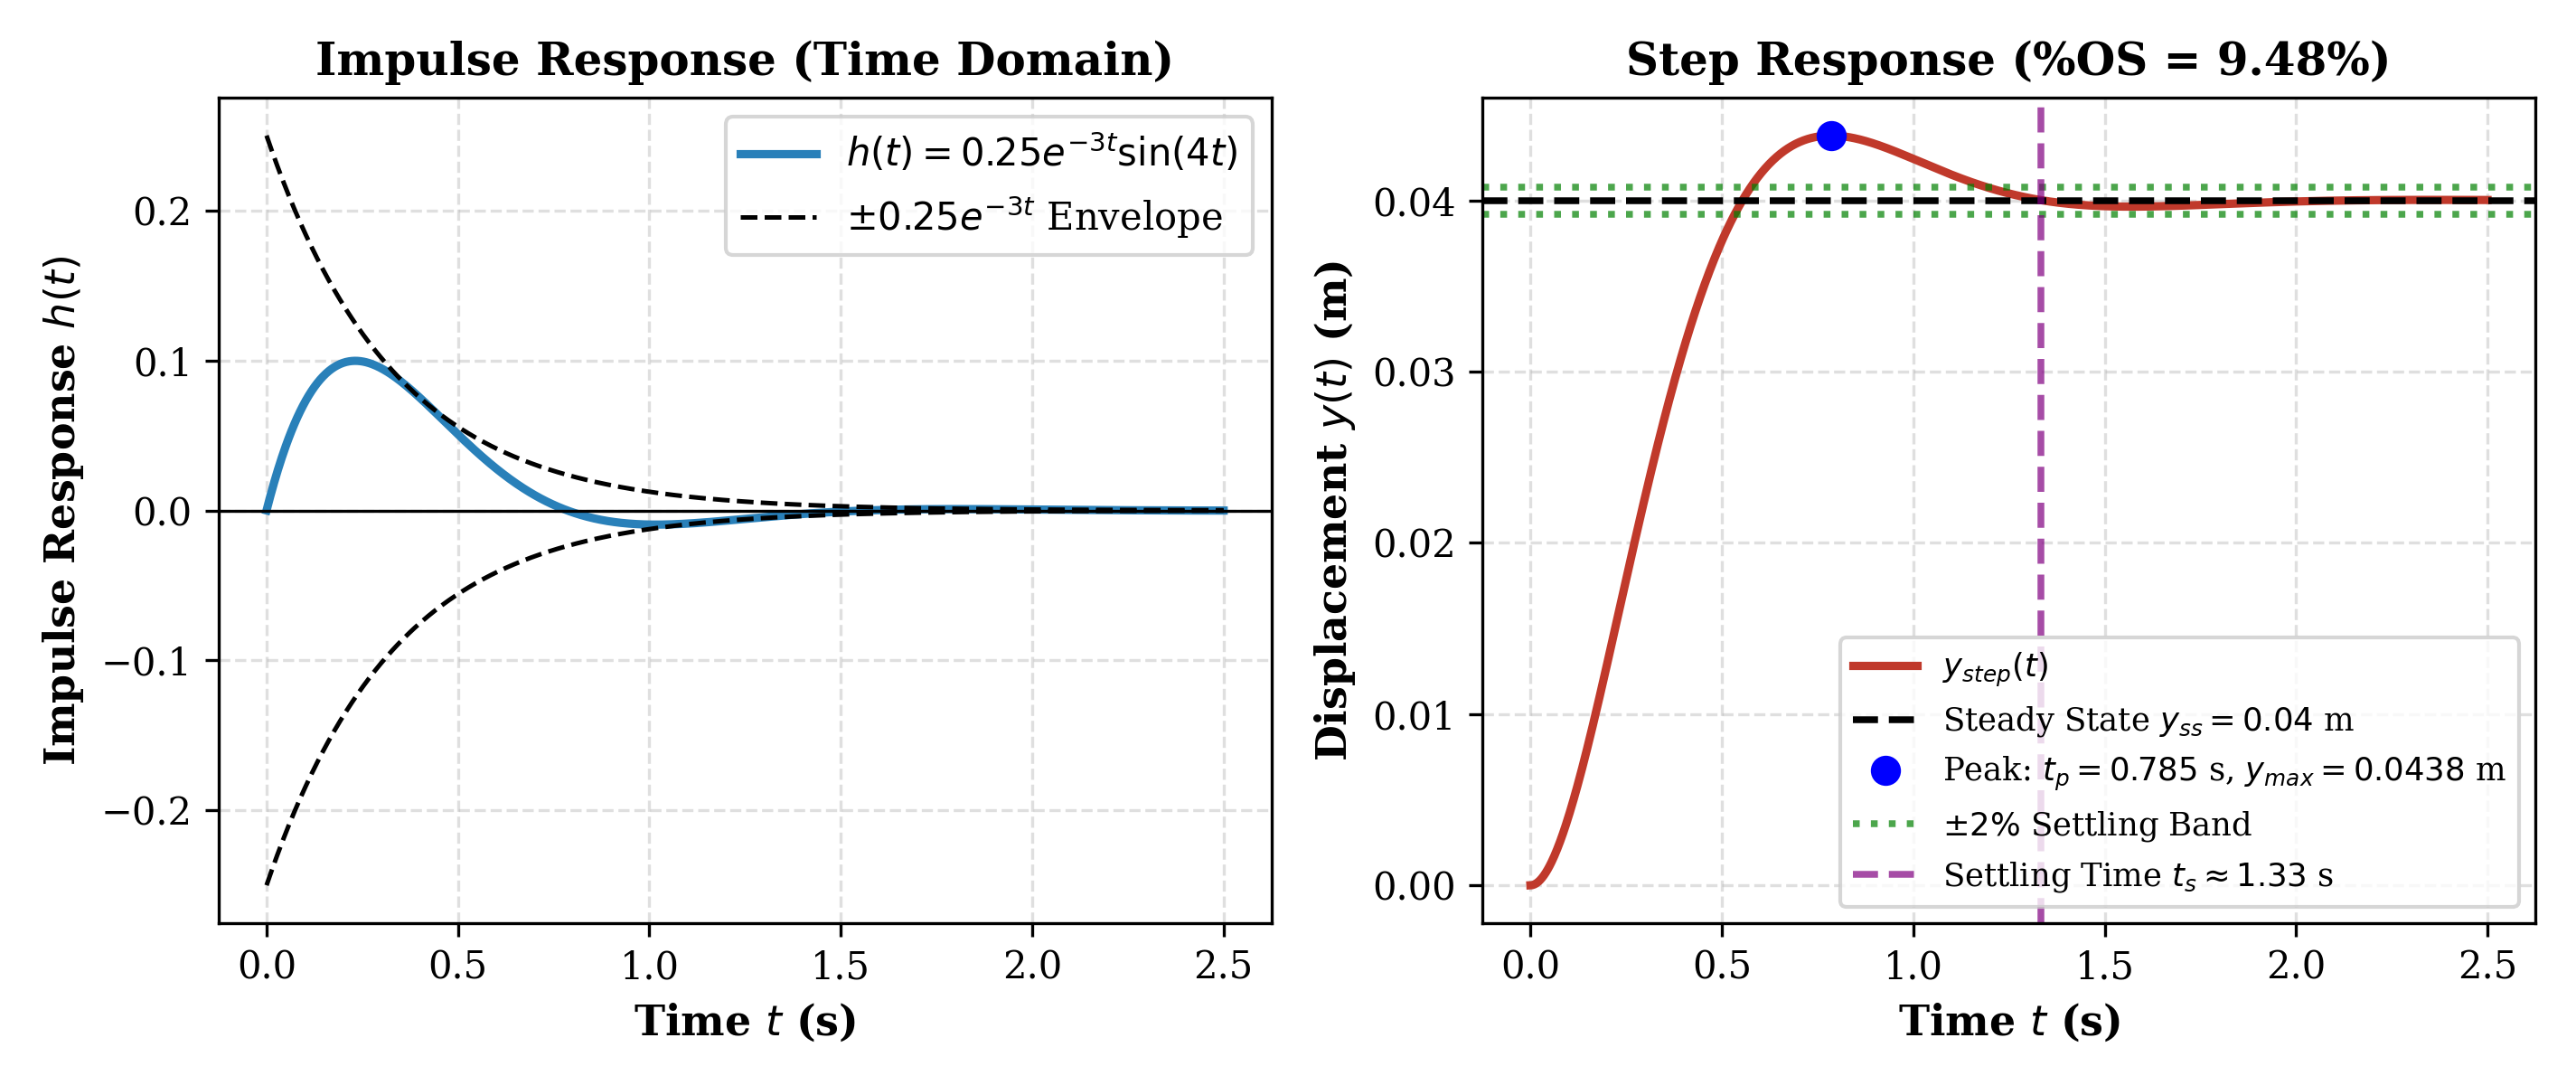 Gbr. 9 Impuls & Step
Respons Impuls & Undak Satuan
Validasi analitis vs integrasi numerik: overshoot \(9.48\%\), waktu puncak \(t_p = 0.785\text{ s}\).